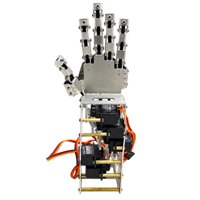
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم side image
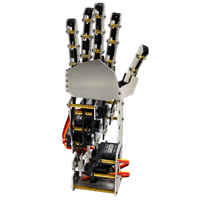
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم side image
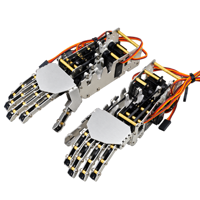
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم side image
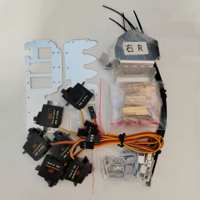
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم side image
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم side image
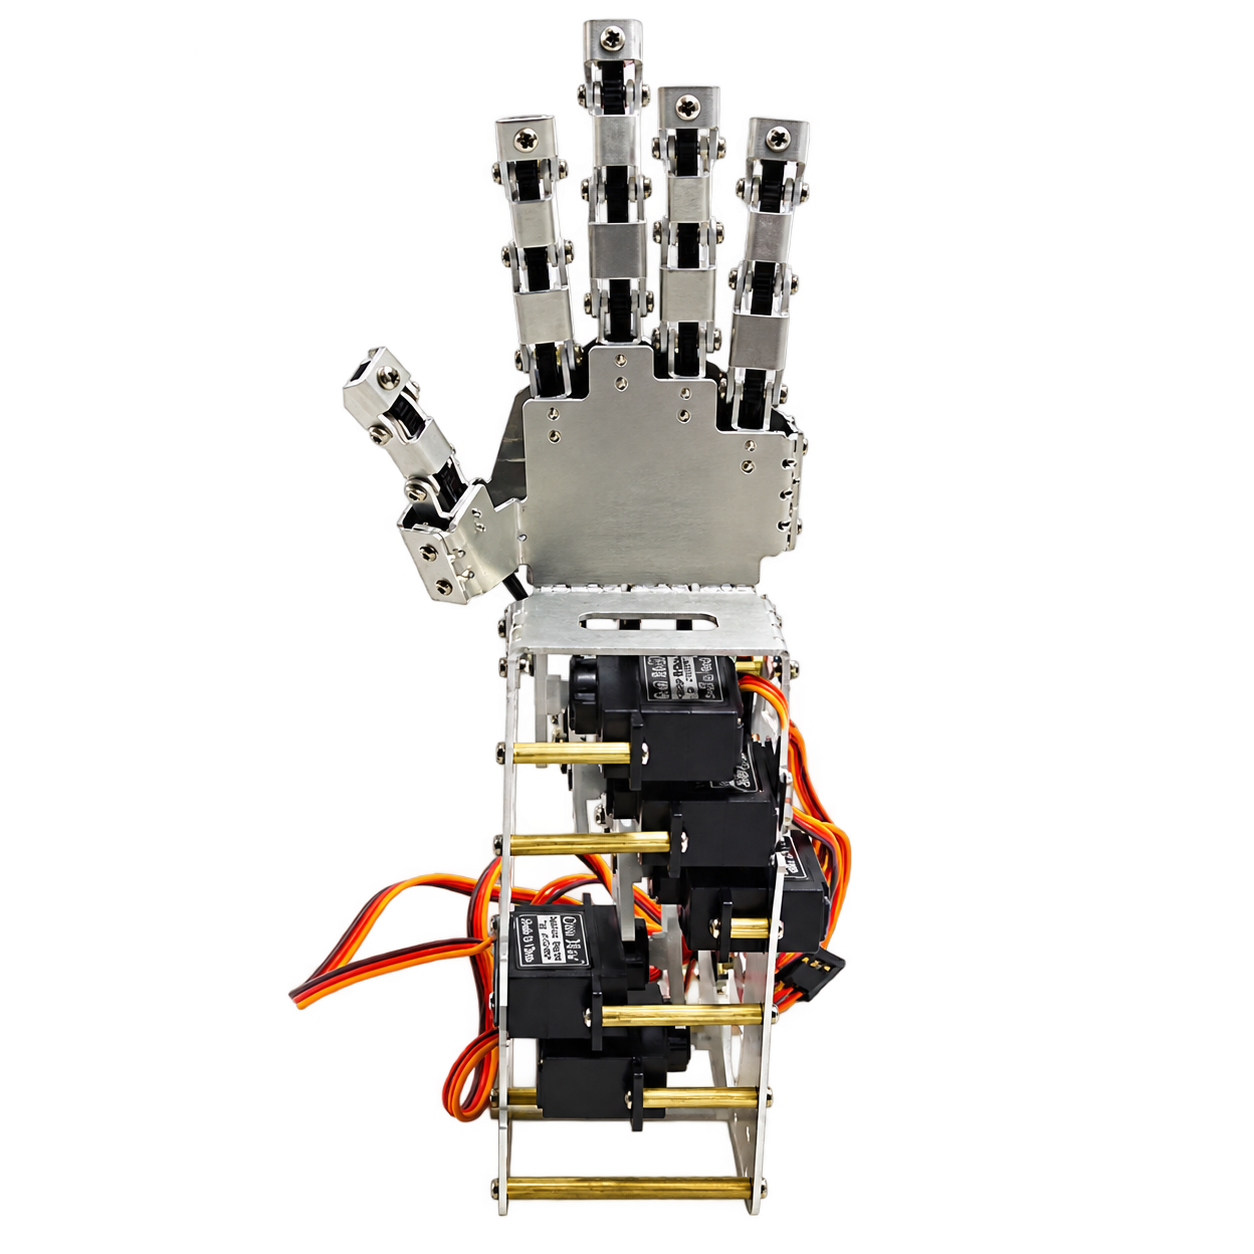
يد روبوتية 5 درجات حركة من المعدن صغيرة الحجم
IQD 175,000
الوصف
خمسة أصابع من الألمنيوم، لكل منها محرك سيرفو خاص، وكل منها يتحرك باستقلال. أغلقها واحداً تلو الآخر، أو أمسك بها جسماً، أو كوّن بها إشارة، أو شغّل تسلسلاً كاملاً — فاليد تفعل ما تبرمجه.
وهي من أكثر ما يمكنك بناؤه بمتحكم دقيق إثارة للانتباه بصرياً. فالذراع الآلية تتحرك، أما اليد الآلية فتبدو وكأنها تفكّر. ولهذا تظهر هذه الأيدي في مشاريع التخرج الجامعية ومسابقات الروبوتات والمعارض العلمية وعروض الأطراف الاصطناعية أكثر بكثير مما يبرره تعقيدها الميكانيكي وحده.
والبنية من سبيكة الألمنيوم بالكامل، بطول نحو ١٨٢ ملم، تحركها خمسة محركات سيرفو مصغّرة بواقع محرك لكل إصبع. والتحكم بإشارة PWM القياسية للسيرفو، فتعمل مع أردوينو أو راسبيري باي أو ESP32 أو STM32 أو أي لوحة تحكم بالسيرفو.
وتصلك غير مجمّعة. وهذا مقصود، فبناؤها جزء من التمرين، لكنه يعني أن تتوقع بعد ظهيرة من العمل الدقيق قبل أن يتحرك أي شيء.
المواصفات
النوع                  : يد آلية بشرية الشكل بخمس درجات حرية وخمسة أصابع
درجات الحرية            : ٥ (واحدة لكل إصبع بتحكم مستقل)
المادة                  : سبيكة ألمنيوم
أبعاد اليد              : نحو ١٨١٫٨٦ × ٤٤ ملم (طول × عرض)
الوزن                  : نحو ١٦٣ غراماً (بنية اليد)
نوع المحركات            : سيرفو مصغّر، نحو ٢٧٫٥ × ١٢ × ٢١ ملم
عدد المحركات            : ٥ (واحد لكل إصبع) - تأكد مما يصلك في الطقم
التحكم                  : إشارة PWM القياسية للسيرفو
التوافق                 : أردوينو، راسبيري باي، ESP32، STM32، لوحات تحكم السيرفو
حالة التجميع            : طقم غير مجمّع
خيارات اليد             : يمنى أو يسرى
أهم المزايا
خمسة أصابع بتحكم مستقل — لكل إصبع محركه الخاص، فتثنيها واحداً تلو الآخر أو تكوّن إشارات أو تغلقها معاً للإمساك.
بنية من سبيكة الألمنيوم — صلبة ومتينة وأفضل مظهراً بوضوح من البدائل الأكريليكية، وهو ما يهم في شيء مصنوع ليُعرض.
تحكم قياسي بالسيرفو — بإشارات PWM دون بروتوكول خاص؛ فأي لوحة تشغّل محركات سيرفو تشغّل هذه اليد.
نسختان يمنى ويسرى — ابنِ واحدة أو زوجاً متطابقاً.
شكل حيوي واقعي — بنسب تشبه اليد البشرية، وهذا هو المقصود في عروض الأطراف الاصطناعية وأعمال التفاعل بين الإنسان والآلة.
التجميع جزء من التعلّم — ففهم هندسة الوصلات أثناء البناء يعلّم أكثر مما يعلّمه منتج مغلق جاهز.
الاستخدامات
مشاريع التخرج والسنة النهائية في الجامعات
مسابقات الروبوتات والمعارض العلمية
عروض أبحاث الأطراف الاصطناعية والأطراف الحيوية
مشاريع واجهات الإنسان والآلة والتحكم بالإشارات
تدريس التحكم بالسيرفو وعلم الحركة والتصميم الميكانيكي
مشاريع اليد المتحكم بها بقفاز أو بإشارات العضلات
مشاريع الرؤية الحاسوبية — يد تحاكي ما تراه الكاميرا
عروض المتاحف والمعارض
أداة طرفية لذراع آلية في المناولة الخفيفة
تحقق قبل الطلب: هل المحركات مرفقة؟
هذا أهم سؤال في هذا المنتج، والجواب يختلف بين بائع وآخر.
فبعض الأطقم تأتي بخمسة محركات وبراغيها، وبعضها يأتي بالبنية الألمنيومية فقط والمحركات تُباع منفصلة. وكلاهما يُباع بعناوين وصور شبه متطابقة.
اسأل مورّدك مباشرة، وتأكد أن صفحة منتجك تذكر ذلك بوضوح. فالزبون الذي يستلم هيكلاً ألمنيومياً وهو يتوقع يداً عاملة سيعيد المنتج، ولن يكون مخطئاً.
وإن لم تكن المحركات مرفقة فأنت تحتاج خمسة محركات سيرفو مصغّرة تطابق أبعاد التركيب ٢٧٫٥ × ١٢ × ٢١ ملم — وفئة MG90S ذات التروس المعدنية هي الخيار المعتاد، والتروس المعدنية تهم هنا لأن المحركات ذات التروس البلاستيكية تتآكل تحت الأحمال الجانبية التي تنتجها وصلة الإصبع.
تصلك غير مجمّعة — خطط لذلك
تصل اليد كقطع: أجزاء ألمنيوم مخرّطة ووصلات وبراغي ومحركات إن كانت مرفقة. وأنت من يبنيها.
وماذا يعني ذلك عملياً:
خصّص ساعتين إلى أربع للبناء الأول بعناية، وأكثر إن كان أول طقم ميكانيكي لك.
ستحتاج عدداً صغيرة — طقم مفكات دقيقة ويفضّل كماشة صغيرة.
التعليمات محدودة عادة. فمعظم المشترين يعملون من صور المنتج ومقاطع البناء المنشورة على الإنترنت. ابحث باسم المنتج قبل أن تبدأ، فأحدهم قد صوّر التجميع.
لا تشدّ شيئاً بالكامل حتى النهاية. ابنها مرتخية، وتحقق من حرية حركة كل مفصل، ثم اشدد.
اختبر كل محرك قبل تركيبه. ضع كل واحد في موضعه الأوسط بمتحكمك أولاً؛ فالمحرك المركّب في موضع خاطئ يقاوم الآلية من لحظة التشغيل.
وهذا ليس انتقاصاً، فهو طقم تجميع بالتصميم، ولمشروع جامعي يكون البناء نصف القيمة. لكن الزبون الذي يتوقع منتجاً جاهزاً سيُفاجأ.
الأهم على الإطلاق: لا توقف المحركات قسراً
كل إعلان لهذا المنتج يحمل تحذيراً من "توقف دوار المحرك"، ويستحق الشرح الوافي لأنه الطريقة التي تتلف بها معظم هذه الأيدي.
ما يحدث: يُؤمَر المحرك بالتحرك إلى موضع لا تستطيع الآلية بلوغه فيزيائياً — لأن إصبعاً بلغ حدّه، أو لأن جسماً يعيقه، أو لأن الوصلة علقت. فيستمر المحرك في المحاولة ويسحب تيار التوقف باستمرار ويسخن، وخلال دقيقة أو دقيقتين يحترق المحرك أو شريحة قيادته.
والمحركات المصغّرة تسحب عند التوقف أكثر من أمبير لكل منها بكثير. وتوقف خمسة منها معاً سحبُ تيار خطير ومشكلة حرارية حقيقية.
وكيف تتجنب ذلك:
حدد الحدود الحقيقية لكل إصبع يدوياً والمحركات غير مغذّاة، قبل كتابة أي كود.
اضبط حدوداً برمجية داخل تلك الحدود الميكانيكية بهامش أمان، ولا تأمر أبداً بالمدى الكامل من صفر إلى ١٨٠ درجة لمجرد أن المحرك يدعمه.
أنصت لصوت الطنين. فالمحرك الذي يطنّ وهو ساكن ظاهرياً متوقف قسراً؛ اقطع التغذية فوراً.
لا تمسك بأجسام صلبة. فاليد تغلق حتى يظن المحرك أنه بلغ موضعه؛ وإن أوقفه جسم قبل ذلك توقف قسراً. أمسك بأجسام طرية أو خفيفة أو أضف تحديداً للتيار.
افصل التغذية بين الجلسات بدل تركها ممسكة بوضع لساعات.
فاليد المضبوطة بعناية برمجياً تعمل سنوات، والتي يُسمح لها بالتوقف القسري تخسر محركاً في أول أسبوع.
التغذية الصحيحة
لا تغذِّ خمسة محركات سيرفو من طرف ٥ فولت في لوحة أردوينو. وهذه ثاني أشيع طريقة تفشل بها هذه المشاريع.
الأرقام: تسحب المحركات المصغّرة بضع مئات من المللي أمبير لكل منها أثناء الحركة، وأكثر من أمبير لكل منها عند التوقف القسري. وخمسة منها معاً قد تطلب عدة أمبيرات في لحظة عابرة، بينما يوفّر منظّم أردوينو بضع مئات من المللي أمبير إجمالاً.
وما يحدث: تنهار تغذية اللوحة وتعيد التشغيل في منتصف الحركة، وترتجف المحركات عشوائياً، وينقطع منفذ USB — ويبدو السلوك كخطأ برمجي وهو مشكلة تغذية.
والإعداد الصحيح:
مصدر منفصل ٥-٦ فولت    ->  خط تغذية المحركات (الموجب والأرضي)
                           بتصنيف ٣ أمبير كحد أدنى و٥ للأريحية
أرضي المتحكم            ->  أرضي مشترك مع مصدر المحركات
منافذ المتحكم            ->  أسلاك إشارة المحركات فقط
ويجب توصيل الأرضيين معاً. فإشارة السيرفو مرجعها الأرضي، وبدون أرضي مشترك تتصرف المحركات بشكل عشوائي أو لا تعمل إطلاقاً.
ويستحق التفكير في لوحة قيادة سيرفو مثل PCA9685؛ فهي تتولى القنوات الخمس عبر واجهة I2C وتحرّر منافذ متحكمك وتمنحك موضعاً مناسباً لإدخال التغذية الخارجية.
ماذا تعني "خمس درجات حرية بشرية الشكل" وماذا لا تعني
يستحق الدقة، لأن الوصف يعد بأكثر مما تقدّمه الآلية.
ما تفعله: خمسة أصابع ينثني كل منها باستقلال. وهذه خمس درجات حرية فعلاً، وتكفي للإشارات والعدّ والإمساك البسيط ولعرض مقنع.
وما لا تفعله:
لا مقابلة للإبهام. فإبهام الإنسان يدور عبر راحة اليد، أما هذا فينثني في المستوي نفسه مع الأصابع؛ فالقبضات الدقيقة بالقرص غير ممكنة.
لا تحكم بالمفاصل منفردة. فكل إصبع ينثني كوحدة واحدة تحركها وصلة واحدة، بينما للإصبع الحقيقي ثلاثة مفاصل تتحرك باستقلال.
لا رسغ. فاليد ثابتة عند قاعدتها، وإن أردت حركة رسغ فأضفها بنفسك أو ركّب اليد على ذراع آلية.
لا تغذية راجعة للقوة أو اللمس. فاليد لا تعرف ما تلمسه ولا بأي قوة، بل تغلق إلى موضع مأمور به لا أكثر.
حمولة خفيفة. فالمحركات المصغّرة عبر وصلة الإصبع تعطي قوة قبض متواضعة؛ وهذه اليد تمسك أجساماً خفيفة ككرة أو قلم أو قنينة صغيرة لا عدداً أو أشياء ثقيلة.
فاعتبرها منصة عرض وتعلّم لا أداة مناولة عاملة. فلأعمال الالتقاط والوضع الفعلية، الماسك ثنائي الفك أبسط وأقوى وأكثر موثوقية. أما ما تمنحك إياه هذه اليد ولا يمنحه الماسك أبداً فهو المظهر — وفي مشروع يُعرض على لجنة، يهم ذلك.
أفكار مشاريع تنجح جيداً
التحكم بقفاز — حساسات ثني على قفاز، كل منها يحرك الإصبع المقابل. مباشر بصرياً وهو النسخة الكلاسيكية من هذا المشروع.
المحاكاة بالرؤية الحاسوبية — كاميرا ببرنامج تتبع لليد تحرك اليد الآلية لتقلّد ما تراه. مبهر وقابل للتنفيذ بسهولة براسبيري باي.
التحكم بإشارات العضلات — حساسات تقرأ إشارات الساعد لتحريك الأصابع. وهو عرض الأطراف الاصطناعية ومشروع تخرج قوي.
تسلسلات الإشارات — عدّ مبرمج أو حروف لغة إشارة أو تلويح.
التحكم الصوتي — وحدة صوت تشغّل إشارات مخزّنة.
لعبة حجر ورقة مقص ضد إنسان، بالرؤية أو بالاختيار العشوائي.
التاكات
منتجات مشابه
براكيت المنيوم لحمل السيرفوات فلات
IQD 2,750
ذراع سيرفو المنيوم مصنوعة من الالمنيوم
IQD 1,500
كت سيارة رباعية روبوتية مكونة من هيكل المنيوم و عجلات نوع ماكنوم
IQD 32,000
كت روبوت سيارة مع متحكم اي اس بي 32 وكاميرا
IQD 66,000
الحزام الناقل (Conveyor Belt)
IQD 182,000
زورق مائي سريع مع التحكم بالريموت
IQD 75,000
براكت المنيوم على شكل حرف يو طويل
IQD 2,250
يد روبوتية ذات خمسة اصابع بحجم يد الانسان
IQD 277,000
براكت المنيوم لون اسود
IQD 1,500
براكيت المنيوم شكل يوم مائل اللون الاسود
IQD 2,500
براكيت المنيوم على شكل حرف يو عريض يستخدم في التعامل مع السيرفوات والروبوتات
IQD 2,500
براكيت المنيوم شكل حرف يوم بطول قصير يستخدم في التعامل مع السيرفوات والروبوتات
IQD 2,000
دسك المنيوم دائري يستخدم مع السيرفو في صناعة المفاصل والاجزاء المتحركة في الروبوتات
IQD 1,500
كت ذراع روبوتية مع كماش 6 درجات حركة ( غير مشدودة)
IQD 110,000
ذراع روبوتية 6 درجات حركة (غير مشدودة)
IQD 120,000
كت متتعب الشمس مع لوح شمسي
IQD 28,000
سرفة سيارة روبتية مصنوعة من الالمنيوم
IQD 175,000
فريم سيارة المنيوم ملون لروبوتات الاطفال
IQD 13,500
كت شاطي روبوت سيارة المنيوم سداسية الدفع
IQD 188,000
براكتك المنيوم على شكل حرف U
IQD 3,000
قاعدة دوران من الالمنيوم ومحركات السيرفو
IQD 24,000
مقطع المنيوم للروبوت على شكل حرف L
IQD 1,500
حامل محرك سيرفو متعدد الاستخدامات
IQD 2,000
ذراع روبوت بسلاتك ذو 4 درجات حركة
IQD 42,000
سيارة شاصي ثنائية الدفع دبل لير
IQD 10,500
شاصي سيارة بلاستك مع توجيه سيرفو
IQD 35,000
شاصي عجلتين للتوازن مع محركات تحتوي على انكودر
IQD 62,000
ذراع روبوتية ذات درجتين حركة
IQD 61,000
فريم سيارة ثنائة العجلة ألمنيوم ذاتية التوازن مزوّد بمحرك تيار مستمر مع علبة تروس وحساس إنكودر
IQD 51,000
هيكل سيارة عالي اسود رباعي المحركات
IQD 37,000